
Drones. Modelado y control de cuadricópteros
Por
Varios autores
-5% de dto. exclusivo web
Entrega aproximada el viernes 20 de noviembre.
No tenemos stock en nuestro almacén, pero lo pedimos urgente al distribuidor para que lo recibas muy rápido.
Otros vendedores (nuevo y usado) desde 17,95 €
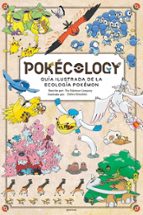
Una guía ilustrada sobre la ecología Pokémon
¿Alguna vez te has preguntado cómo viven realmente los Pokémon? Adéntrate en su fascinante mundo como nunca antes lo habías visto. Pokécology te invita a explorar los hábitats, comportamientos y formas de relacionarse con el entorno de los Pokémon.
Descubre por qué Murdoku es el libro más viral
Sinopsis
Los drones de cuatro rotores o cuadricópteros son una clase especial de VANT (Vehículo Aéreo No Tripulado) y son uno de los avances tecnológicos de frontera que hoy son parte de la vida cotidiana. Se usan en la distribución de mercancías, la investigación científica en zonas de difícil acceso, en la exploración aérea con fines de monitoreo, en la industria militar y en la agricultura. En este libro se presenta el análisis dinámico y el diseño de trayectorias, así como el procedimiento para controlar un cuadricóptero empleando estrategias de control lineal y no lineal. Con el fin de que la obra sea autocontenida, inicialmente se exponen los conceptos básicos de álgebra lineal, modelado de sistemas dinámicos y de teoría de control. Además, al final del libro se presentan líneas futuras de investigación y desarrollo de estos sistemas. APRENDA: Las técnicas de modelado dinámico de un cuadricóptero. El diseño de trayectorias de un cuadricóptero usando Matlab. La implementación de controladores lineales y no lineales en cuadricópteros. CONOZCA: El diseño de un controlador PID. El diseño de un controlador por modos deslizantes (CMD). DESARROLLE SUS HABILIDADES PARA: Realizar el análisis de estabilidad y simulación numérica de controladores PID y CMD. Implementar controladores lineales y no lineales. Roger Miranda Colorado. Doctor en Ciencias en Control Automático por el cinvestav-ipn. Se desempeña como Catedrático conacyt, es miembro del Sistema Nacional de Investigadores (sni). Sus líneas de investigación incluyen control de vehículos autónomos, robots manipuladores, identificación paramétrica y aprendizaje de máquinas. Rubén Alejandro Garrido Moctezuma. Doctor en Ciencias por la Universidad de Tecnología de Compiègne, Francia. Se desempeña como profesor investigador en el cinvestav-ipn con temas relacionados con el Control de robots manipuladores, control adaptable, control visual de robots y servomecanismos. Luis Tupak Aguilar Bustos. Doctor en Ciencias en Electrónica y Telecomunicaciones por el Centro de Investigación Científica y Educación Superior de Ensenada. Se desempeña como profesor e investigador de Sistemas de estructura variable, control H-infinito no lineal y no suave y aplicaciones generales en control. José Ernesto Herrero Brito. Maestro en Ciencias en Sistemas Digitales por el Centro de Investigación y Desarrollo de Tecnología Digital del Instituto Politécnico Nacional. Su línea de investigación se enfoca en los temas de control de sistemas no lineales, vehículos autónomos y optimización.
Ficha Técnica
Editorial: Marcombo
ISBN: 9788426728197
Idioma: Castellano
Número de páginas: 207
Encuadernación: Tapa blanda
Fecha de lanzamiento: 06/02/2020
Año de edición: 2020
Plaza de edición: Es
Alto: 24.0 cm
Ancho: 17.0 cm
Grueso: 1.0 cm
Peso: 350.0 gr
Especificaciones del producto
Reseñas sobre Drones. Modelado y control de cuadricópteros
Comparte tu experiencia con la comunidad lectora.
0 Reseñas
5 0
4 0
3 0
2 0
1 0
Sólo por opinar entras en el sorteo mensual de tres tarjetas regalo valoradas en
20€
Publicar una opinión supone haber leído y aceptado las
bases del sorteo
"Tu opinión tiene premio".